Без портала и стола
Платформа движется по закреплённому материалу и не привязана к площади станка.
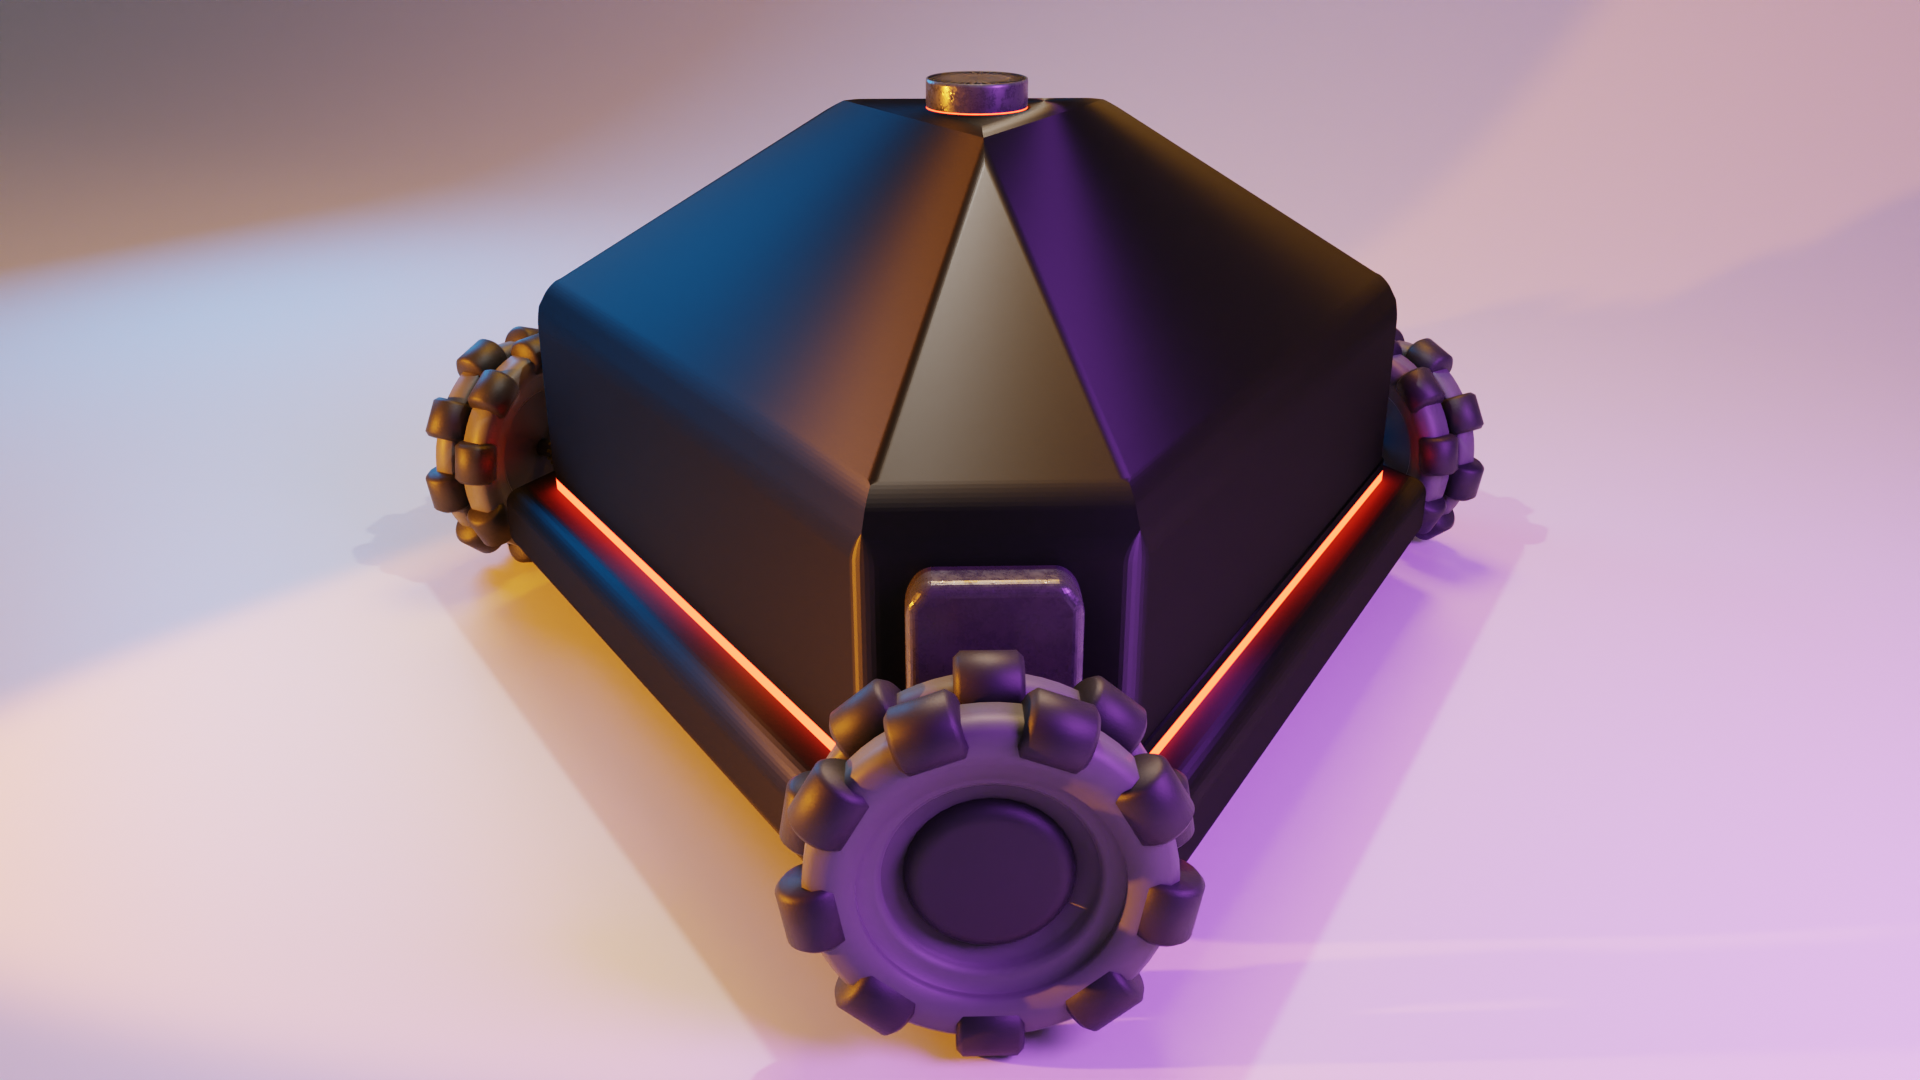
Автоматическая фрезеровальная самодвижущаяся платформа
Компактная платформа перемещается непосредственно по поверхности материала, превращая размеры заготовки в рабочую область.
01
Основной принцип
«Термит» переносит рабочий инструмент на мобильную платформу. Робот получает цифровое задание с компьютера, рассчитывает движение и выполняет обработку, сохраняя своё положение с помощью навигационных систем.
Платформа движется по закреплённому материалу и не привязана к площади станка.
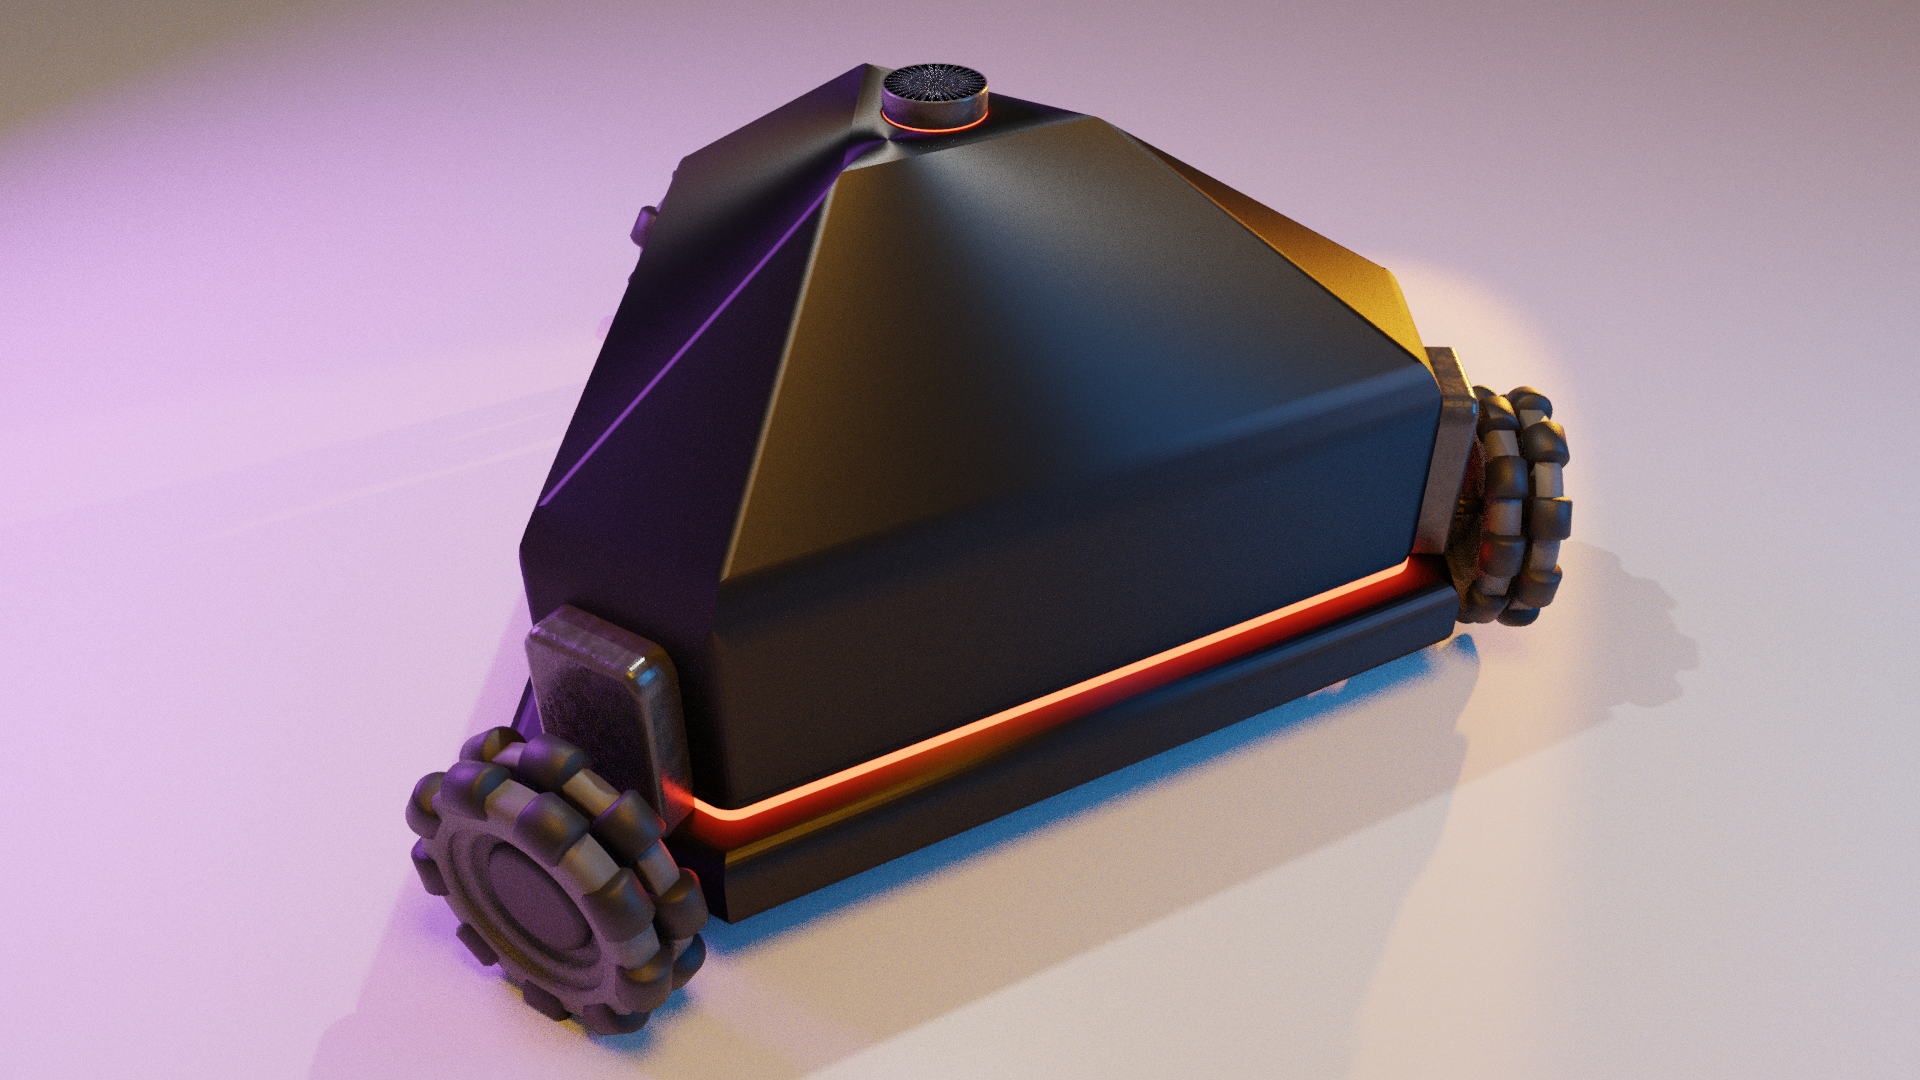
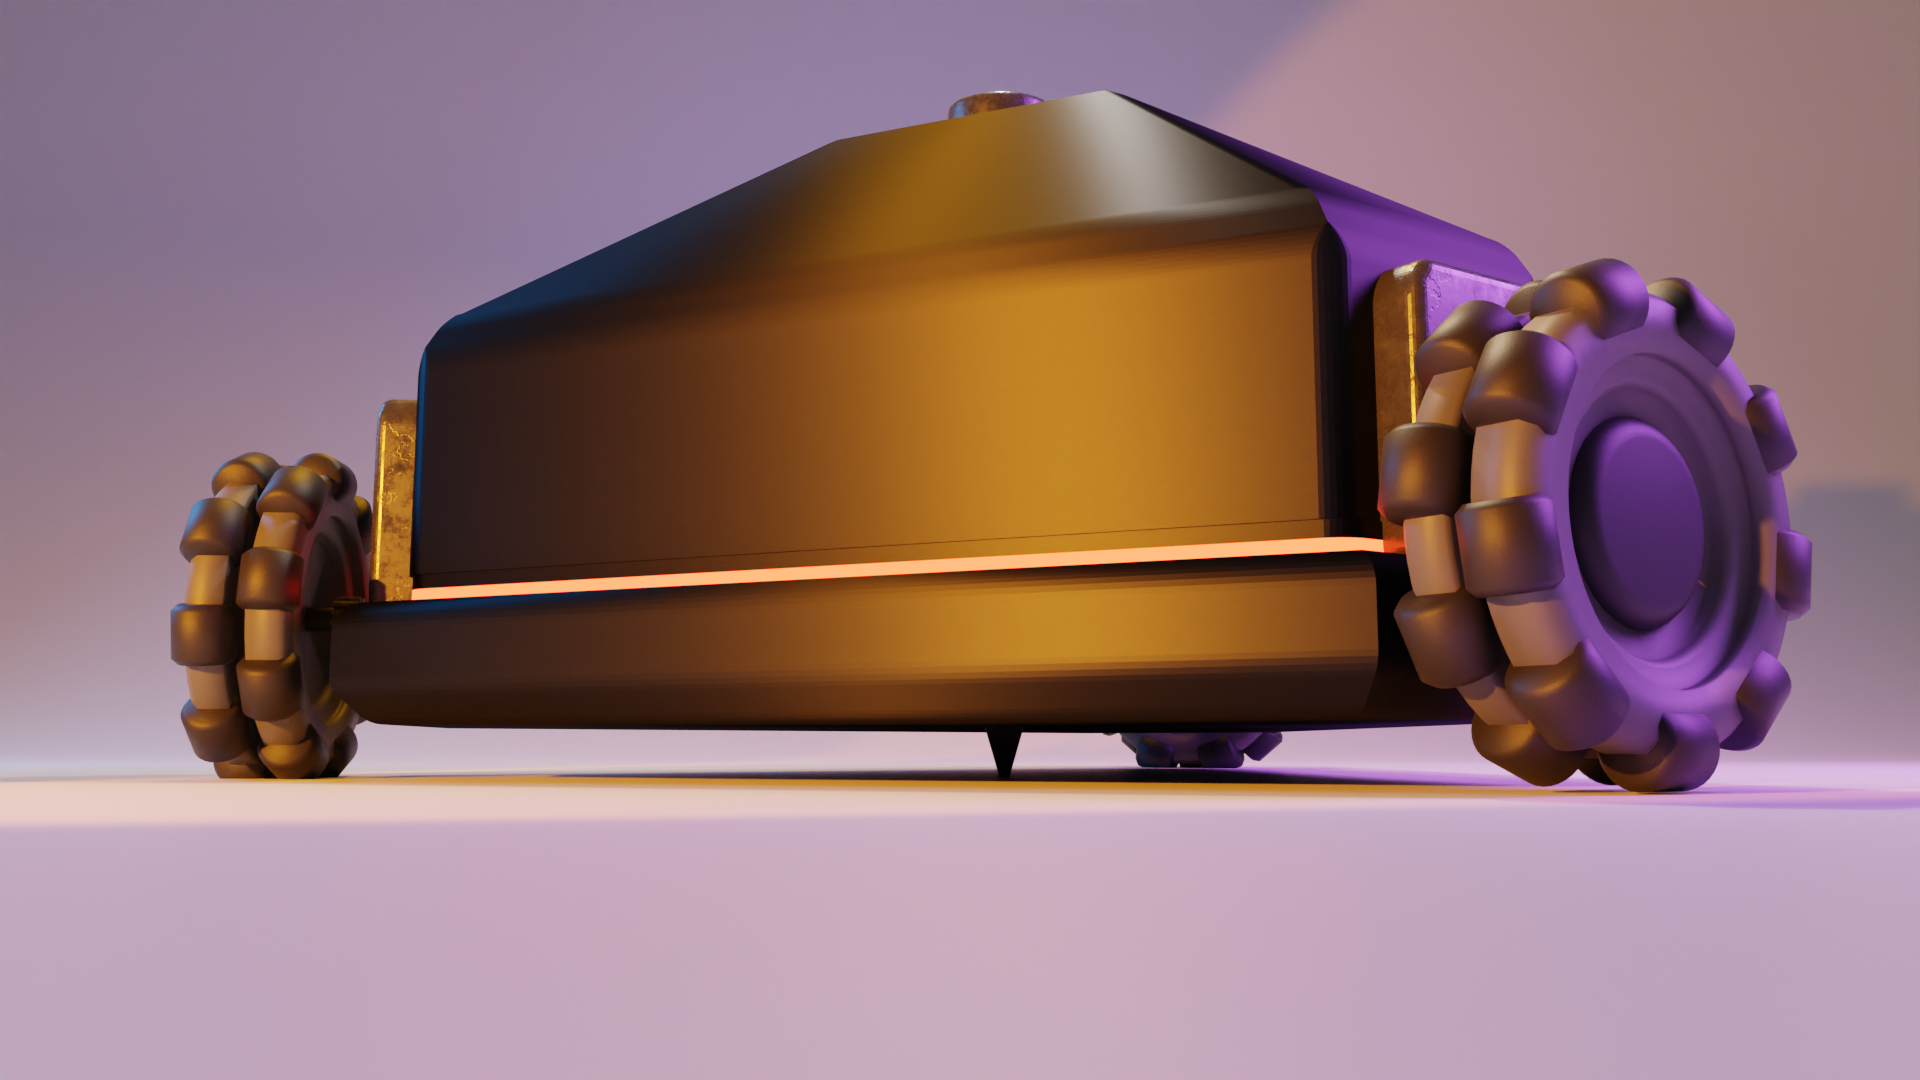
Три всенаправленных колеса обеспечивают перемещение и разворот на рабочей поверхности.
Задание формируется на компьютере и передаётся системе управления платформой.
Проверено на макете
В эксперименте макет выполнил пять проходов по квадратной траектории на листе фанеры. Длина сторон сохранялась на уровне заданных 300 мм. Испытания также показали, что для точной работы по замкнутому контуру требуется калибровка поворотов и коррекция траектории по данным навигации.
Форма продукта
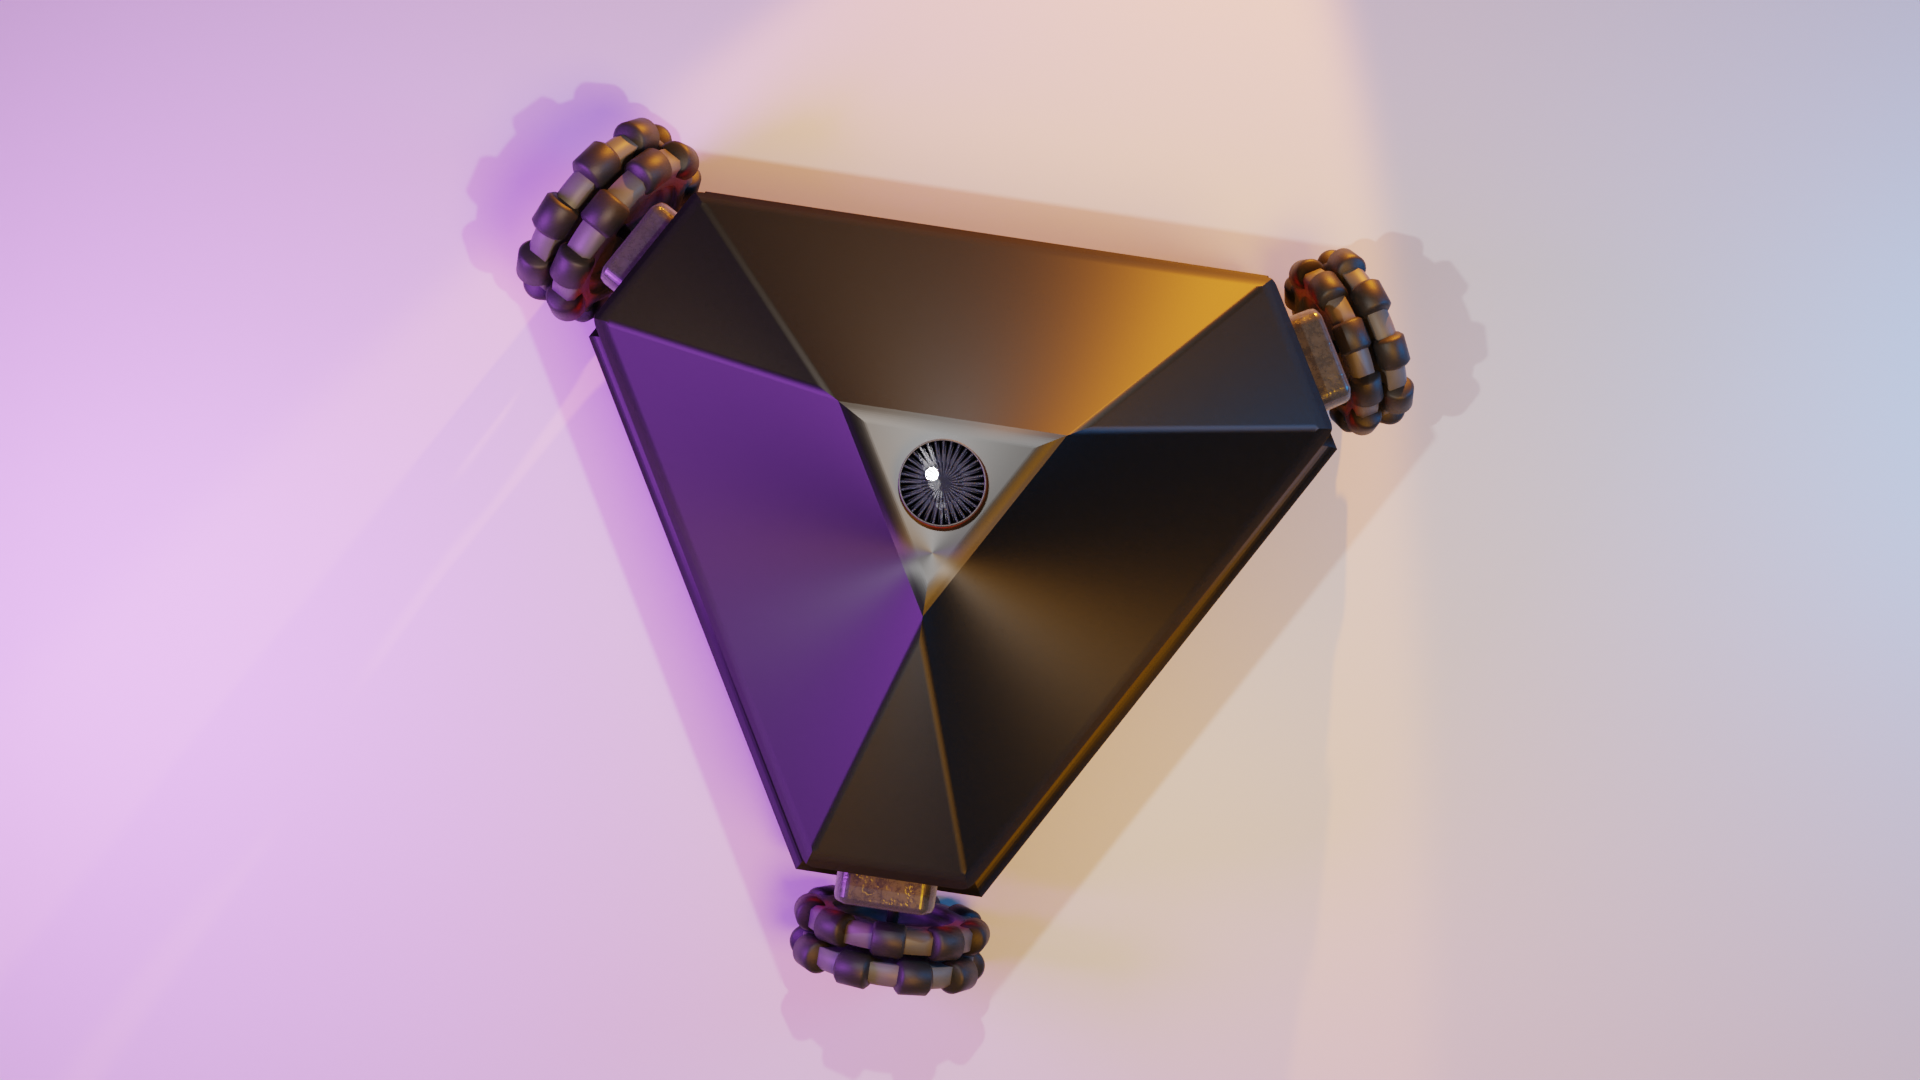
Для задания плоскости необходимо и достаточно трёх точек, не лежащих на одной прямой. Поэтому треугольная компоновка естественно формирует устойчивую базу платформы: каждая из трёх опор участвует в контакте с рабочей поверхностью, а конструкция не требует четвёртой точки для определения своего положения в плоскости.
На каждой вершине установлено всенаправленное колесо. Свободные ролики по окружности колёс позволяют платформе двигаться вперёд, вбок, по диагонали и разворачиваться на месте без предварительного поворота шасси.